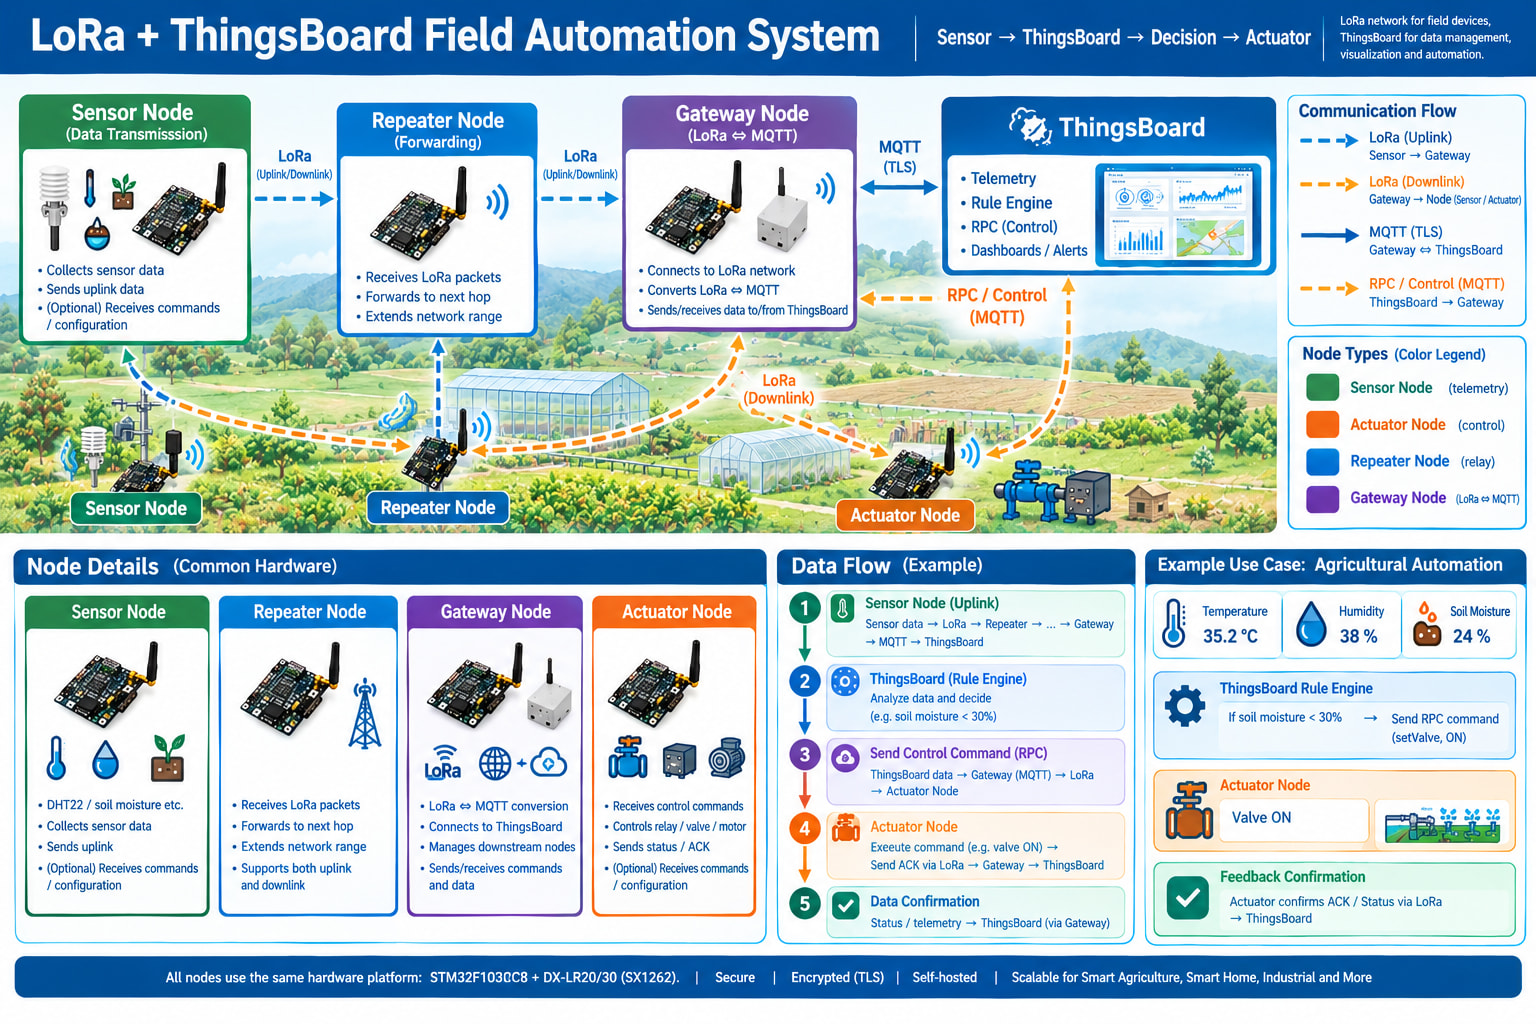
フィールドオートメーションシステムは、STM32F103C8T6およびSX1262搭載LoRaモジュール(DX-LR20/DX-LR30)を共通ハードウェアプラットフォームとし、ノードごとに接続されるセンサー、アクチュエータ等に応じて役割を自己判別。
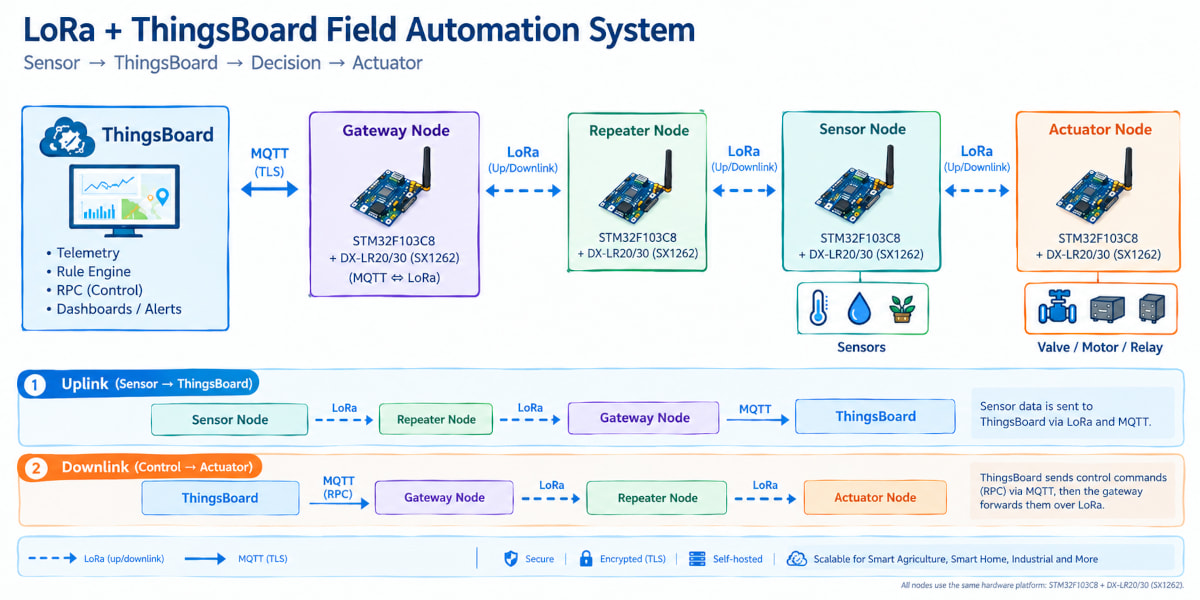
システムは、センサーノード、アクチュエータノード、リピータノードおよびゲートウェイノードから構成。LoRaネットワークはオリジナル設計。
-
センサーノードはセンサーから取得したデータをLoRaネットワークへ送信。
-
アクチュエータノードはLoRaネットワークから受信した制御コマンドに基づき、接続されたリレー、バルブ、モーター等を制御。
-
リピータノードはLoRaパケットを受信し、必要に応じて再送することで通信範囲を拡張するとともに、センサーノードからゲートウェイへの上り通信、およびゲートウェイからアクチュエーターノードへの下り通信を中継。
-
ゲートウェイノードはLoRaネットワークとIPネットワークの境界に位置し、LoRaパケットとMQTTメッセージを相互変換してThingsBoardと通信。
LoRaモジュール: DX-LR20(30) SX1262 + STM32F103C8
ThisngsBoard
Docker